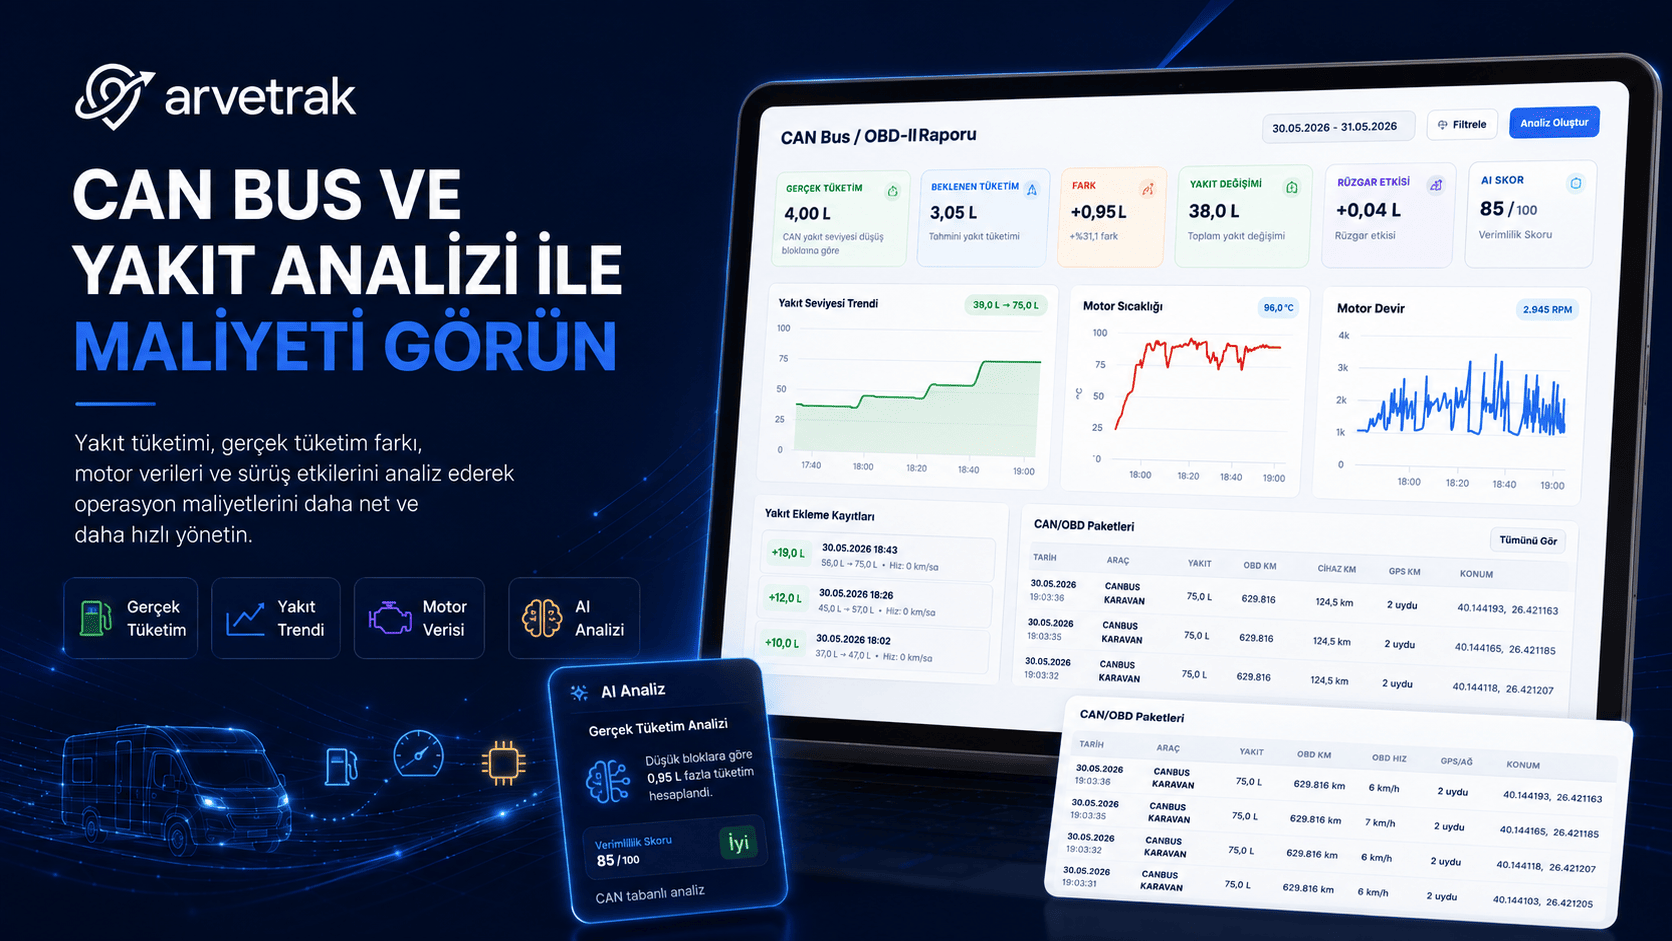
CAN Bus, aracın kendi bilgisayar ağıdır. arvetrak Plus ve Max cihazları bu ağa bağlanarak motor, yakıt, hız, rölanti gibi onlarca veriye gerçek zamanlı erişebilir. Bu yazıda CAN Bus'un ne olduğunu, hangi verileri okuyabileceğinizi ve hangi filolar için en uygun olduğunu paylaşıyoruz.
CAN Bus, araç içi elektronik kontrol ünitelerinin (ECU) merkezi bir ana bilgisayara ihtiyaç duymadan birbiriyle saniyeler içinde güvenli şekilde haberleşmesini sağlayan kablolu ağ protokolüdür. Telematik donanımları bu dijital ağa bağlanarak araç takip yazılımlarına gerçek zamanlı yakıt, rölanti, motor devri ve mekanik arıza kodu verilerini iletir.
Saha operasyonlarında araçları sadece harita üzerinde anlık konum bilgisiyle izlemek, verimli bir yönetimin en yüzeysel kısmıdır. Filoların görünmeyen finansal maliyetlerini kontrol altına almak için aracın kalbine, yani motor kontrol ünitesine inmek teknik bir zorunluluktur. Sıradan GPS izleme cihazları yerini, aracın sinir sistemiyle doğrudan konuşabilen gelişmiş telemetri altyapısı çözümlerine bırakıyor. Motorun çalışma sıcaklığından sürücünün gaz pedalına basma yüzdesine kadar uzanan devasa veri akışı, doğru işlendiğinde işletmenin bilançosuna doğrudan tasarruf olarak yansır. Akıllı filo ve araç takip teknolojileri merkezi olarak konumlanan Arvetrak, bu ham verileri anlamlı operasyonel kararlara dönüştüren güvenilir bir dijital yatırım rehberidir.
ARAÇ ELEKTRONİK HABERLEŞME AĞININ MİMARİSİ
Araçların içindeki elektronik kontrol üniteleri; fren sisteminden enjeksiyon pompalarına, şanzımandan emisyon valflerine kadar sayısız bileşeni yönetir. Eski nesil mimaride her bir sensör, ayrı bir bakır kablo ile merkeze bağlanmak zorundaydı. Bu durum ticari araçlarda kilometrelerce uzanan karmaşık, ağır ve arıza tespitini imkansız kılan bir kablo yığını yaratıyordu. Bosh tarafından geliştirilen ve ISO 11898 standardı ile uluslararası ölçeğe taşınan veri yolu mimarisi, tüm bu birimleri tek bir dijital hat üzerinde birleştirerek endüstriyel bir devrim başlattı.
Sistemin çalışma prensibi, diferansiyel sinyalizasyon tabanlı iki kabloya (CAN High ve CAN Low) dayanır. Ağ üzerindeki her bir ECU, hattın boş olduğu mikro saniyeleri tarayarak mesajını veri yoluna bırakır. Mesajların başında yer alan benzersiz tanımlayıcılar (Identifier), bilginin öncelik sırasını belirler. Örneğin, fren sisteminden gelen bir güvenlik mesajı, klima kompresöründen gelen bir konfor mesajını algoritmik olarak bastırır ve veri hattına önce o yerleşir. Bu hat üzerinden saniyede 1 Megabit (1 Mbps) hıza kadar veri transferi gerçekleştirilebilir.
Can bus teknolojisi tam olarak nedir?
Otomotiv mühendisliğinde can bus teknolojisi, araçtaki tüm mikroişlemcilerin ve sensörlerin birbirleriyle karmaşık kablo tesisatlarına ihtiyaç duymadan, yüksek hızda ve parazitsiz şekilde dijital veri alışverişi yapmasını sağlayan seri haberleşme ağı protokolüdür. Telematik donanımları bu ağdan beslenerek filonun mekanik durumunu merkeze eksiksiz raporlar.
| Performans Parametresi | Standart GPS İzleme | Arvetrak CAN Bus Telematik |
|---|---|---|
| Yakıt Hesaplama Doğruluğu | Matematiksel kilometre varsayımları kullanır, hata payı %15'i bulur. | Enjektör püskürtme sürelerini doğrudan ECU'dan okur, sapma payı %1'in altındadır. |
| Odometer (Kilometre) Verisi | Uydu tabanlı koordinat farkıyla hesaplar, tünellerde ve şehir kanyonlarında sapar. | Aracın gösterge panelindeki milimetrik tekerlek devir verisini çeker, %100 kesinlik sağlar. |
| Diagnostik Altyapı | Aracın motor mekaniğine veya elektriksel arıza durumlarına tamamen kördür. | Mekanik arıza kodlarını (DTC) anlık olarak okur ve kritik önleyici alarmlar üretir. |
ARAÇ BEYNİNDEN OKUNAN OPERASYONEL VERİLERİN ANALİZİ
Saha süreçlerini karlı kılan strateji, operasyon odasındaki kör noktaları tamamen ortadan kaldırmaktır. Araç ağından saniyede yüzlerce kez akan parametreler filtrelenerek anlamlı birer performans göstergesine dönüştürülür. Ağır vasıtalarda binek araçlardan farklı olarak SAE J1939 FMS standartları devreye girer. Bu standart sayesinde motor devri (RPM), toplam çalışma saati, aks yük ağırlığı, yağ sıcaklığı ve pedal konumları gibi kritik parametreler ham veri halinden kurtulup yönetilebilir birer grafik haline gelir.
Araç beyni (ecu) üzerinden hangi veriler alınır?
Doğru donanım entegrasyonu sağlandığında araç beyni (ecu) üzerinden gerçek kilometre sayacı, anlık yakıt seviyesi, toplam tüketilen yakıt miktarı, soğutma suyu harareti, motor devri, emniyet kemeri kilitleme durumu, retarder aktiflik süresi ve diagnostik hata bildirimleri eksiksiz olarak alınır.
Filo Yöneticisi
Odak Noktası: Kilometre ve Bakım Planlama. Gösterge paneliyle %100 eşleşen telematik verisi sayesinde kiralama sınırlarını ve periyodik servis sürelerini sıfır hatayla planlar.
Bakım Onarım Şefi
Odak Noktası: Önleyici diagnostik. Motor sıcaklık artışını veya yağ basıncı düşüşünü araç yolda kalmadan önce görerek büyük mekanik hasarları engeller.
Finans Direktörü
Odak Noktası: Toplam Sahiplik Maliyeti (TCO). Filo maliyet yönetimi üzerinden yakıt suiistimallerini engeller, harcamaları plaka bazında netleştirir.
YAKIT ENJEKSİYON MATEMATİĞİ VE RÖLANTİ İSRAFI
Lojistik operasyonlarında nakit akışını en çok zorlayan unsur, kontrol edilemeyen yakıt tüketim artışlarıdır. Fatura odaklı takipler veya standart şamandıra sistemleri, sahadaki sızıntıları yakalamakta yetersiz kalır. Veri hattından beslenen bir yakıt tüketimi analizi modülü, motora püskürtülen yakıt miktarını mililitre cinsinden raporlar. Sürücünün yüksek devirde aracı ne kadar zorladığı, rölantide geçen sürenin litre karşılığı ve depodaki ani seviye düşüşleri anında merkeze bildirilir.
Bir filonun rölanti nedeniyle kaybettiği yıllık bütçeyi doğrulamak için aşağıdaki finansal model kullanılır. Bu formül, tahminleri ortadan kaldırarak operasyon odasına kesin kayıp tablosunu sunar:
N: Filodaki toplam araç sayısı
R: Araç başına aylık ortalama gereksiz rölanti süresi (Saat)
C: Motor tipine göre saatlik rölanti yakıt tüketim katsayısı (Ağır vasıta için ortalama 2.5 Litre/Saat)
P: Güncel yakıt litre fiyatı
Yüz araçlık bir tır filosunda, araç başına aylık sadece 10 saatlik bir gereksiz rölanti süresi bile hesaplandığında, yılda binlerce litrelik yakıtın boşa yandığı matematiksel olarak kanıtlanır. Algoritmalar bu kaybı engellemek için kural ihlali alarmları üretir.
Kritik Karar Noktası: Standart OBD Dongle'ları mı, Endüstriyel Çözümler mi?
Piyasada satılan ucuz ve standart OBDII okuyucuları, ticari araçların ağır vasıta ağ hatlarına (FMS hatları) erişemez ve araç elektrik kablolarına fiziksel müdahale gerektirdiği için araç garantisini bozar. Profesyonel filo yönetiminde, aracın orijinal kablo yapısını kesmeden elektromanyetik indüksiyonla veriyi okuyan temassız (contactless) CAN okuyucular tercih edilmelidir. Yetersiz donanım yatırımı eksik veri üreterek operasyonu yanıltır.
DİAGNOSTİK HATA KODLARI (DTC) VE ÖNLEYİCİ BAKIM MİMARİSİ
Araç gösterge panelinde check-engine (motor arıza) lambası yandığında, sürücüler bunu genellikle merkeze zamanında iletmez. Bu durum, basit bir sensör arızasının zincirleme mekanik kırılmalara yol açarak tırın motor indirmesine kadar gidecek ağır maliyetler üretmesiyle sonuçlanır. Araç bakım takip sistemi altyapısı, diagnostik hata kodlarını şoförün inisiyatifine bırakmadan anlık olarak okur.
Araç arıza kodu (dtc) uzaktan nasıl okunur?
Sahada araç arıza kodu (dtc), veri yoluna entegre edilmiş telematik donanımlarının, alt sistemlerden gelen diagnostik hata baytlarını yakalaması ve hücresel ağ üzerinden bulut tabanlı filo performans paneline hata tanım kodu (P0420, U0100 vb.) olarak anlık iletmesiyle uzaktan okunur.
SAHA SENARYO ANALİZİ
Geleneksel / Kontrolsüz Süreç
Uzun yola çıkan tırın motorunda yağ basıncı düşüşü başlar. Şoför paneldeki uyarıyı fark etmez veya önemsemez. 200 kilometre sonra motor yatak sarar. Araç yolda kalır, çekici maliyeti, servis işçiliği ve lojistik teslimat gecikme cezasıyla birlikte işletmeye toplamda 180.000 TL net zarar yansır.
Arvetrak Telematik Çözümü
Yağ basıncı kritik eşiğin altına indiği milisaniyede, Arvetrak ünitesi ECU üzerinden "Kritik Yağ Basıncı Hatası" diagnostik kodunu yakalar. Raporlama ekranına kırmızı alarm düşer. Bakım şefi şoförü arayıp aracı en yakın güvenli noktaya çektirir. 450 TL'lik bir müşür değişimiyle kriz saniyeler içinde, motor hasar almadan çözülür.
GÜVENLİ SÜRÜŞ VE SÜRÜCÜ PERFORMANS SKORLAMASI
Sürücülerin direksiyon başındaki alışkanlıkları sadece yakıt israfını belirlemez; aynı zamanda fren balataları, diskler ve debriyaj baskı balata sistemleri gibi parça ömürlerini de doğrudan etkiler. Sadece ivmeölçer sensörleri yardımıyla yapılan sürüş analizleri yetersiz kalır. Gerçek bir sürücü davranış analizi oluşturabilmek için fiziksel sarsıntı verileriyle motorun iç verileri harmanlanmalıdır.
Sürücünün viraj alırken gaz pedalına ne oranda bastığı, aracı kompresörde (motor freni) tutup tutmadığı, debriyaj pedalına basma sıklığı ve süresi veri yolundan okunur. Bu sayede, şoförün inisiyatifine dayalı beyanlar yerine, tamamen mekanik kanıtlara dayanan adil bir performans endeksi oluşturulur. Güvenli sürüş skorları yüksek olan filoların kaza riski düşerken, sigorta hasarsızlık indirimleri işletmenin operasyonel giderlerini kalıcı olarak aşağı çeker.
Filo Verimlilik Öz Değerlendirme Testi
Sahanızdaki araçların mekanik ve elektriksel verilerine ne kadar hakim olduğunuzu ölçmek için aşağıdaki kayıp matrisini analiz edin. Yanıtı bilinmeyen her soru, kontrol dışı harcanan bir işletme sermayesini işaret eder:
- ■ Filomdaki araçların anlık yakıt seviyelerini, gösterge paneliyle %100 senkronize şekilde litre bazında izleyebiliyor muyum?
- ■ Araçlarımın toplam kilometresini uydudan gelen tahmini verilerle değil, doğrudan motor milinden okunan kesin değerle (odometer) raporlayabiliyor muyum?
- ■ Sürücülerimin motor devrini (RPM) kırmızı hat sınırına zorlayarak şanzımana ne kadar zarar verdiğini sayısal olarak görebiliyor muyum?
- ■ Sahadaki bir kamyon motor arıza ışığı yaktığında, araç servise çekilmeden önce hatanın hangi sensörden kaynaklandığını biliyor muyum?
ENDÜSTRİYEL IOT İLETİŞİM PROTOKOLLERİ VE GÜVENLİK STANDARTLARI
Sahadan toplanan bu hassas mühendislik verilerinin bulut paneline aktarılma süreci, en az verinin doğruluğu kadar kritiktir. Arvetrak telematik donanımları, araç ağından topladığı milyonlarca satırlık ham bilgiyi hafifletilmiş veri formatlarına dönüştürerek MQTT veya CoAP protokolleri üzerinden sunuculara basar. Bu sayede GSM hatlarındaki veri israfı önlenirken, hücresel şebekenin zayıf olduğu kırsal bölgelerde veri paketlerinin kaybolması engellenir.
Siber güvenlik standartları gereği, araçtan akan konum, hız ve motor diagnostik verileri TLS 1.3 şifreleme katmanı kullanılarak uçtan uca koruma altına alınır. Dışarıdan gelebilecek yetkisiz müdahale girişimleri donanımsal bazda engellenir. Ayrıca sahadaki cihazların fiziksel dayanıklılığı, şantiye ve ağır lojistik koşullarına uyum sağlayabilmesi adına IP67 ve IP69K yüksek sızdırmazlık sertifikasyonlarıyla tescillenmiştir.
Telematik ve can bus entegrasyonu neden gereklidir?
Büyüyen operasyonlarda telematik ve can bus entegrasyonu, araçların ürettiği milyonlarca satırlık teknik ham veriyi filtrelenmiş ticari istihbarata dönüştürerek; filonun yakıt, bakım, amortisman ve parça giderlerini matematiksel gerçekler ışığında minimuma indirmek için teknolojik bir zorunluluktur.
Kararları tahminlere veya sürücü inisiyatiflerine bırakmak yerine verinin şeffaflığına güvenmek, operasyonel körlüğü bitirmenin tek çaresidir. Kapsamlı teknik standartlara ve Ulaştırma Bakanlığı lojistik regülasyonlarına tam uyumlu bir altyapı kurmak, markanızın ticari prestijini ve saha güvenliğini en üst düzeye taşıyacaktır.
Araçlarınızın Gizli Verilerini Keşfedin
Filo yönetimini varsayımlardan kurtarıp %100 kesin teknik verilere dayandırın. Arvetrak'ın gelişmiş entegrasyon çözümleriyle yakıt sızıntılarını sıfırlayın, arızaları büyümeden engelleyin ve operasyonel körlüğe veriyle son verin.
Araç Takip IoT Çözümleri Hub'ını İnceleyinFilonuza uygun araç takip çözümünü birlikte netleştirelim
Kaç araçlık filonuz olduğunu, takip etmek istediğiniz verileri ve saha operasyonunuzu değerlendirelim; size uygun cihaz, yazılım ve fiyat planını netleştirelim.
Yorumlar (0)
Bu yazıya henüz yorum yapılmamış. İlk yorumu siz yazın!